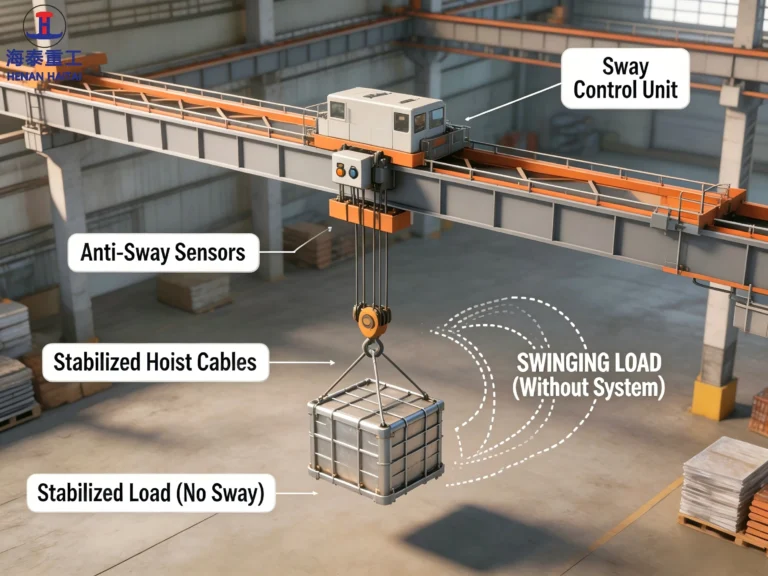
Le balancement de la charge n'est pas qu'un simple désagrément. Sur les ponts roulants et les portiques de grande portée, il retarde la fin du cycle, accroît la fatigue structurelle et crée un risque de collision avec les équipements ou le personnel adjacents. Systèmes anti-balancement pour grues — allant des algorithmes d'amortissement pendulaire intégrés au variateur de fréquence à la rétroaction par codeur en boucle fermée — compensent activement le balancement lors des phases d'accélération et de décélération. Le système anti-balancement peut réduire le balancement résiduel de 80 à 951 TP3T dans les applications contrôlées. Ce guide explique les principes physiques, la technologie et comment choisir la solution la mieux adaptée à votre grue et à votre cycle de service.
Pourquoi les grutiers ont-ils besoin de systèmes anti-balancement pour leurs grues ?
Tous les grutiers sont confrontés au problème suivant : après l’arrêt du chariot, la charge continue d’osciller par inertie, et l’oscillation s’atténue progressivement jusqu’à s’immobiliser. Pour des charges légères et de courte portée, ce processus ne dure que quelques secondes. En revanche, pour un portique de 30 mètres supportant une charge de 20 tonnes suspendue par un câble de 12 mètres, la durée d’oscillation peut dépasser 6 secondes, et l’oscillation résiduelle peut durer plus d’une demi-minute. Pendant ce temps, la grue ne peut pas décharger la charge en toute sécurité, ni entamer le cycle de travail suivant, et la charge se déplace de manière imprévisible dans la zone de travail.
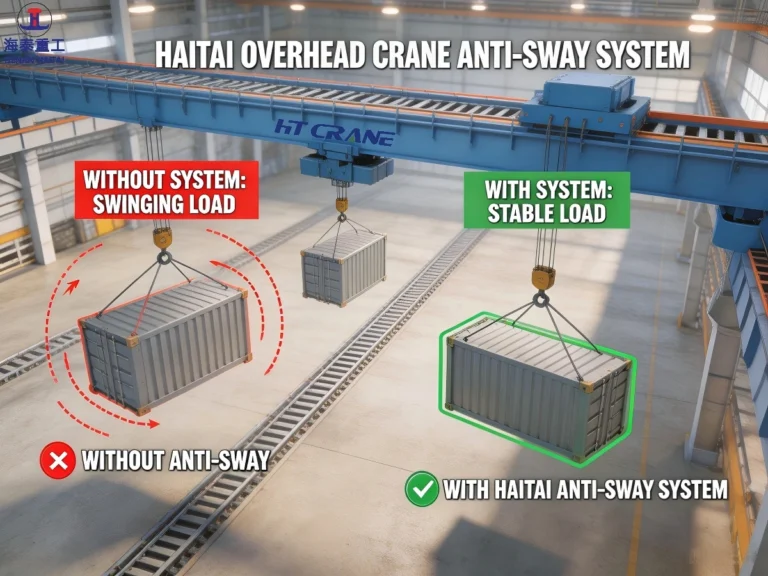
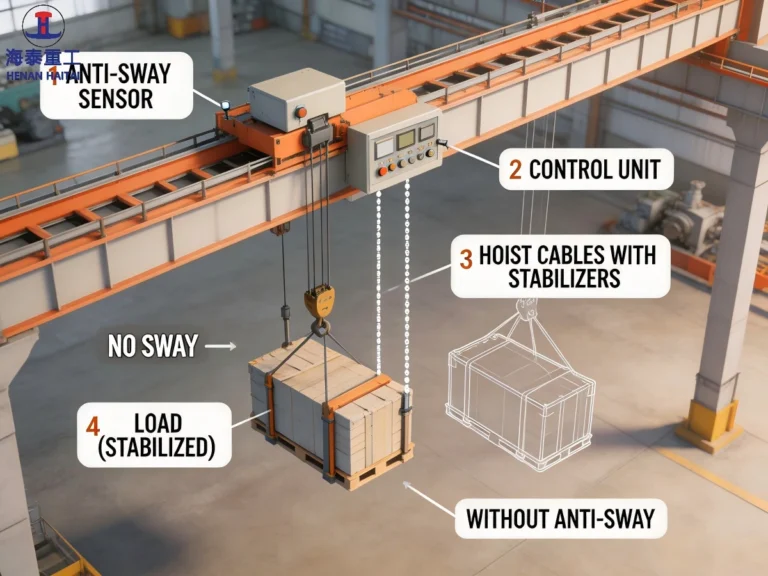
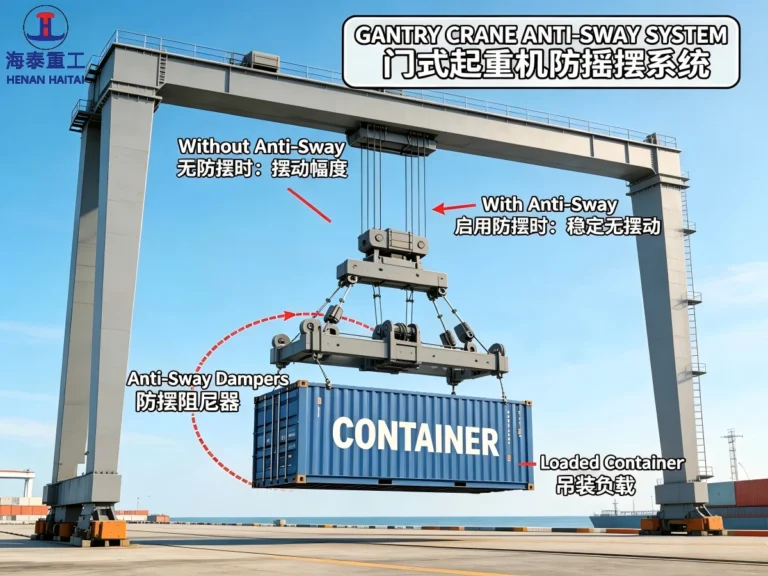
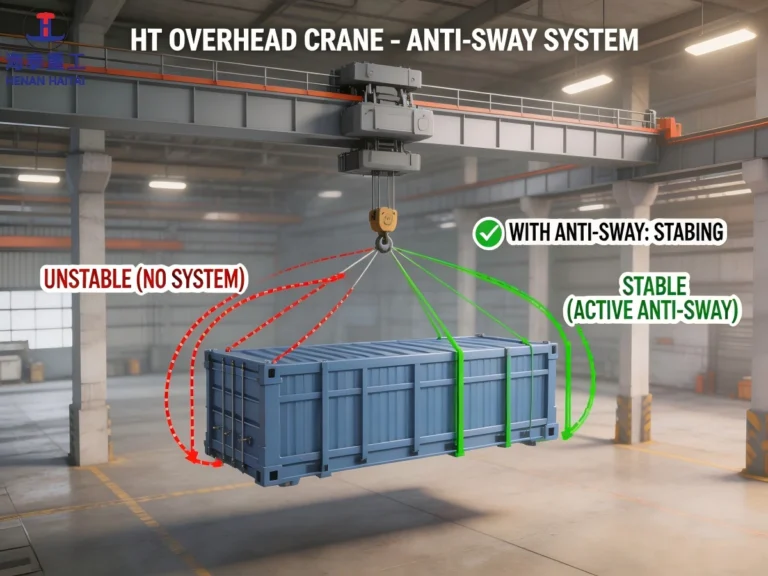
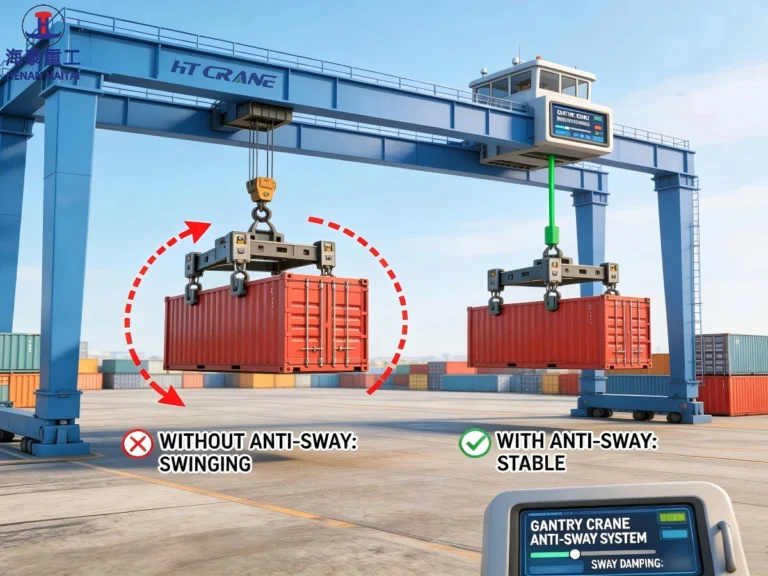
La technologie anti-balancement résout directement ce problème. Au lieu d'attendre que le balancement se stabilise naturellement, elle pilote le système d'entraînement de la grue pour supprimer activement les oscillations lors des phases d'accélération et de décélération. Ainsi, lorsque la charge atteint sa destination, le balancement est quasi nul et la mise en place est immédiate. Pour les ponts roulants de production dans les aciéries, les terminaux portuaires et les entrepôts automatisés, il ne s'agit pas d'un simple confort, mais d'une nécessité pour optimiser les temps de cycle et garantir la sécurité.
La physique du balancement de charge : pourquoi cela se produit-il ?
La charge suspendue d'une grue se comporte comme un pendule simple. Le principe physique est classique : lors de l'accélération du chariot, l'inertie provoque un retard de la charge, formant un angle d'oscillation. Lors de la décélération ou de l'arrêt du chariot, l'inertie propulse la charge au-delà de la position du chariot, et elle se met à osciller. La période d'oscillation — le temps nécessaire pour un cycle complet — dépend principalement d'une seule variable : la longueur du câble.
La formule de la période du pendule
Période d'oscillation (T) = 2π × √(L / g)
Où : T = période en secondes, L = longueur de la corde en mètres, g = 9,81 m/s²
Exemples : L = 3 m → T ≈ 3,5 s | L = 6 m → T ≈ 4,9 s | L = 12 m → T ≈ 6,9 s
La conséquence essentielle : plus la longueur de la corde augmente, plus la période d’oscillation s’allonge, et plus cette période est longue, plus l’amortissement naturel de l’oscillation est lent. Le cycle d’oscillation d’une corde de 12 mètres est presque deux fois supérieur à celui d’une corde de 3 mètres, et l’oscillation résiduelle après l’arrêt du chariot est également plus longue. Par conséquent, les entrepôts à grande hauteur équipés de cordes de grande longueur sont les plus vulnérables aux oscillations de charge incontrôlées.
De plus, la vitesse de déplacement et l'accélération du chariot influent sur l'angle de balancement maximal en mouvement. Une accélération plus élevée, nécessaire pour des cycles rapides, engendre un angle de balancement initial plus important. Sans compensation active, grues rapides et câbles longs sont fondamentalement incompatibles : la vitesse requise pour la productivité génère un balancement qui nuit à l'efficacité du travail.
Comment fonctionnent les systèmes anti-balancement des grues Haitai : les trois principales approches
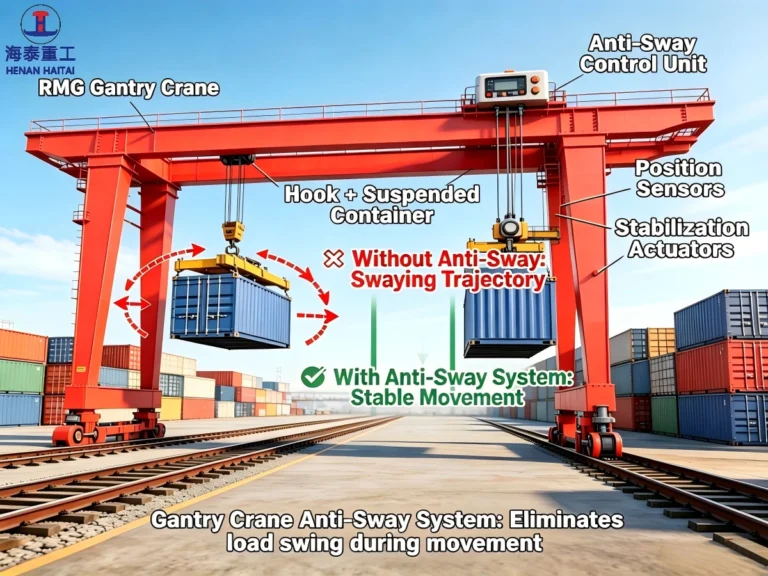
Les systèmes anti-balancement des grues compensent le balancement de la charge grâce à trois mécanismes : la mise en forme de l’entrée, la commande active par rétroaction et l’amortissement mécanique. Les systèmes modernes combinent souvent deux ou trois de ces méthodes. Comprendre ces trois mécanismes vous aide à évaluer les solutions proposées par les fournisseurs de grues.
Approche 1 : Mise en forme de l’entrée (anti-balancement en boucle ouverte)
La mise en forme de l'entrée est la méthode anti-balancement la plus couramment utilisée dans les entraînements de ponts roulants industriels. Au lieu de mesurer le balancement puis d'y réagir, la mise en forme de l'entrée modifie la consigne d'accélération du chariot avant de l'envoyer à l'entraînement, ajuste le profil de mouvement et annule les oscillations générées par chaque accélération.
L'idée clé : Chaque accélération induit une oscillation. Si la seconde accélération est appliquée avec précision, c'est-à-dire à la moitié de la période du pendule après la première, la seconde oscillation a la même amplitude et une phase opposée à la première, et les deux oscillations s'annulent. Finalement, une fois le mouvement terminé, l'oscillation résiduelle est quasi nulle.
Le réglage de la tension d'entrée nécessite la connaissance précise de la longueur du câble pour calculer la période du pendule, mais ne requiert pas de retour d'information en temps réel d'un capteur. Entièrement implémenté par logiciel au sein du variateur de fréquence ou de l'automate programmable, il ne nécessite aucun matériel supplémentaire sur la grue. La plupart des grands fabricants de variateurs de fréquence intègrent des algorithmes de réglage de la tension d'entrée dans leurs logiciels dédiés aux grues. ABB (DriveAP), Siemens (fonction grue SINAMICS), le logiciel de commande propriétaire de Konecranes et la configuration des paramètres du convertisseur de fréquence de Haitai Crane proposent tous différentes versions de cette méthode.
Approche 2 : Commande par rétroaction en boucle fermée (anti-balancement actif)
Les systèmes anti-balancement en boucle fermée des ponts roulants mesurent en temps réel l'angle de balancement réel et génèrent des commandes de mouvement corrigées pour le chariot afin de compenser l'oscillation. Un capteur, généralement un accéléromètre monté sur le palan, ou un système de vision par caméra, suit la charge ou l'angle du câble. Ce capteur fournit un retour d'information continu sur l'angle de balancement au système de commande, qui actionne le chariot pour contrer le balancement mesuré.
Les systèmes en boucle fermée sont plus robustes que les systèmes en boucle ouverte, car ils réagissent aux variations externes (rafales de vent, chocs ou irrégularités du cordage) que ces derniers ne peuvent anticiper. Ils s'adaptent également automatiquement aux variations de longueur de cordage sans nécessiter de réglage manuel. En contrepartie, le coût et la complexité du matériel sont plus élevés : capteurs, boucles de rétroaction et réglages supplémentaires sont nécessaires.
Le système anti-balancement en boucle fermée est une spécification standard pour les portiques de manutention de conteneurs de quai (STS) et les systèmes automatisés de stockage et de récupération à grande vitesse. Dans ces situations, les perturbations externes (vent, mouvements du navire, vitesse élevée du chariot) rendent la méthode en boucle ouverte insuffisante.
Approche 3 : Amortissement mécanique
Les systèmes d'amortissement mécanique réduisent le balancement par contrainte physique, généralement grâce à une liaison rigide ou semi-rigide entre le chariot et le dispositif de levage, limitant ainsi l'angle de balancement de la charge par rapport au chariot. Les systèmes de câbles de guidage constituent la forme la plus simple. Sur les ponts roulants à conteneurs, les systèmes de guidage des écarteurs combinent la géométrie d'enroulement des câbles et des châssis rigides de poulies de tête pour limiter la rotation et le balancement des écarteurs.
L'amortissement mécanique est efficace, mais il sacrifie la flexibilité au profit du contrôle anti-balancement. Il empêche le balancement, mais ne peut s'adapter aux tolérances de positionnement de la charge qui exigent une certaine flexibilité horizontale. C'est pourquoi l'amortissement mécanique est le plus souvent utilisé en complément des systèmes actifs. Par exemple, le châssis de la tête d'épandage limite mécaniquement le roulis et le tangage, tandis que l'algorithme anti-balancement actif contrôle le balancement longitudinal et latéral.
| Approche des systèmes anti-balancement des grues | Mécanisme | Capteur requis | Rejet de balancement externe | Application typique |
|---|---|---|---|---|
| Mise en forme des entrées (boucle ouverte) | Le profil d'accélération façonné annule l'oscillation induite | Non — utilise une longueur de corde calculée | Non | Grues d'atelier et de production standard ; la plupart des plateformes à variateur de fréquence |
| Rétroaction en boucle fermée | La mesure en temps réel de l'oscillation entraîne un mouvement correctif du chariot. | Oui — accéléromètre ou caméra | Oui | Grues STS, automatisation à grande vitesse, installations exposées au vent |
| Amortissement mécanique | Les contraintes physiques limitent l'angle de balancement maximal | Non | Partiel | Éparateurs de conteneurs, systèmes de levage guidés, opérations de halage |
| Combiné (Actif + Modelage) | La mise en forme du signal d'entrée minimise l'oscillation induite ; la rétroaction corrige l'oscillation résiduelle et externe. | Oui | Oui | Terminaux portuaires automatisés, grues industrielles de précision |
Source : Classification des technologies anti-balancement basée sur la documentation d’application publiée par ABB (ACS880 DriveAP), Siemens (application pour grue SINAMICS S120) et la littérature académique sur les systèmes de commande de grues. Les données reflètent les pratiques industrielles en vigueur en 2020.26.
Systèmes anti-balancement de grues intégrant un variateur de fréquence : comment cela fonctionne-t-il en pratique ?
Le système anti-balancement le plus courant sur les ponts roulants et portiques industriels est l'algorithme de mise en forme d'entrée intégré au variateur de fréquence. Il est intégré au logiciel d'application du variateur et configuré via l'interface de paramétrage de ce dernier. Comprendre son fonctionnement en pratique permet aux équipes d'approvisionnement et d'ingénierie d'évaluer les affirmations des fournisseurs et les procédures de mise en service.
Le processus de configuration des paramètres
Lors de la mise en service d'un système anti-balancement intégré à un variateur de fréquence pour grue, le technicien saisit la longueur du câble (ou la plage de longueurs possibles si la grue fonctionne à plusieurs hauteurs de levage) dans les paramètres anti-balancement du variateur. Ce dernier calcule la période du pendule à partir de cette valeur et l'utilise pour optimiser les profils d'accélération et de décélération du chariot. Aucun capteur physique n'est requis.
Sur les ponts roulants où la hauteur de levage varie considérablement en cours d'utilisation, par exemple sur un pont roulant d'aciérie avec une plage de levage de 10 mètres, certains systèmes reçoivent une valeur continue de longueur de câble provenant d'un codeur de palan, mettant à jour en temps réel le calcul de la période anti-balancement en fonction de la hauteur du crochet. Les systèmes plus simples utilisent une longueur de câble représentative fixe (généralement une longueur moyenne) et acceptent une certaine dégradation des performances anti-balancement aux extrémités de la plage de hauteur.
Bonnes performances des systèmes anti-balancement des grues HT
Un système anti-balancement à variateur de fréquence (VFD) correctement configuré sur un pont roulant standard devrait permettre d'atteindre des angles de balancement résiduels inférieurs à 0,5° après l'arrêt du chariot, dans des conditions intérieures contrôlées. Les données de performance publiées par les principaux fournisseurs de variateurs indiquent une réduction du balancement résiduel de 80 à 95 µT/s par rapport à un fonctionnement sans système anti-balancement, dans des conditions de déplacement équivalentes (distance et vitesse). On observe généralement des gains de temps de cycle de 15 à 30 µT/s : le pont roulant peut entamer la phase d'atterrissage immédiatement après l'arrêt du chariot, sans attendre la stabilisation naturelle du balancement.
Note sur les performances : Les performances anti-balancement du variateur de fréquence se dégradent en cas de réglage imprécis de la longueur du câble, lorsque la structure de la grue présente une flexibilité latérale importante (grues monopoutre à grande portée), ou lorsque des perturbations externes (vent, impact de charge) introduisent un balancement absent du mouvement commandé. La boucle de rétroaction fermée est la solution appropriée dans ces cas.
Mise en œuvre des systèmes anti-balancement à variateur de fréquence pour grues HT Crane
Haitai Crane configure la fonction anti-balancement en standard sur toutes les grues équipées de variateurs ABB ACS880 (logiciel DriveAP), Siemens SINAMICS et Inovance série MD810. La procédure de mise en service comprend :
- calcul de la longueur de corde et de la période du pendule
- Optimisation de la vitesse de déplacement et de la rampe d'accélération pour le profil anti-roulis
- Effectuer des essais de levage à charge nominale sur toute la course pour vérifier les performances de balancement résiduel
- Enregistrement des paramètres dans la documentation des tests d'acceptation en usine (FAT)
Pour les applications nécessitant un fonctionnement en boucle fermée, comme les grues à grande portée, les installations RTG extérieures et les systèmes automatisés de précision, l'équipe d'ingénierie de Haitai intègre des modules de rétroaction basés sur des accéléromètres ou des entrées de systèmes de vision, en plus de la mise en forme des entrées au niveau de l'entraînement. Les systèmes anti-balancement de la grue assurent alors un rejet actif des oscillations induites de l'extérieur.
Quantification de l'impact : les avantages des systèmes anti-balancement HT Crane?
Temps de cycle
Le balancement de la charge allonge le temps de cycle car les grues ne peuvent pas immobiliser en toute sécurité des charges oscillantes. Par exemple, un opérateur attendant la fin naturelle du balancement sur un câble de 12 mètres peut perdre de 20 à 40 secondes par cycle, ce qui correspond à 10 à 20 minutes d'inactivité par heure et par grue à 30 cycles par heure. Les systèmes anti-balancement peuvent réduire le balancement résiduel à presque zéro à l'arrêt du chariot, récupérant ainsi la majeure partie de ce temps. Les données publiées concernant les installations de grues RTG à usage intensif montrent qu'après la modernisation avec un système anti-balancement, le nombre de mouvements bruts par heure a augmenté de 15 pour atteindre 25%, toutes choses égales par ailleurs.
Fatigue structurelle
Les oscillations incontrôlées de la charge appliquent des charges dynamiques à la structure de la grue à chaque fois que la charge atteint l'extrémité de son arc de rotation et inverse sa direction. Contrairement aux charges statiques, ces charges impliquent des changements de direction rapides qui constituent des cycles de fatigue pour le dimensionnement des structures. Bien que la norme ISO 4301-1 pour la classification des grues prenne en compte les facteurs de charge dynamique, les oscillations répétées de grande amplitude accélèrent l'accumulation de fatigue structurelle au-delà des hypothèses de conception. Les systèmes anti-balancement des grues réduisent l'amplitude de ces événements de charge dynamique et prolongent la durée de vie de la structure.
Sécurité – Rayon de balancement
Une charge oscillante représente un danger en mouvement. Dans les lieux où le personnel travaille à proximité des ponts roulants, comme les fonderies, les ateliers de fabrication et les zones de maintenance, l'oscillation incontrôlée d'une charge peut la projeter bien au-delà de la zone de chute prévue. Les systèmes anti-balancement des ponts roulants réduisent l'angle d'oscillation maximal et maintiennent la charge quasi verticale à la réception, diminuant ainsi considérablement le risque de collision avec les équipements ou le personnel environnants. Pour les ponts roulants manipulant des métaux en fusion ou des matières dangereuses, le système anti-balancement n'est pas une option pour améliorer la productivité, mais une mesure de sécurité indispensable.
Précision du positionnement
Les opérations d'assemblage de précision, telles que l'ajustement de composants aérospatiaux, le positionnement de moules d'injection et le chargement de dispositifs de soudage de précision, exigent que les charges soient placées à un millimètre près de la cible. Le balancement naturel rend cela impossible sans attente prolongée ou guidage manuel de la charge. Les systèmes anti-balancement permettent d'obtenir un balancement résiduel inférieur à 0,5° à l'arrêt du chariot, autorisant ainsi un positionnement précis directement par le mouvement de la grue, sans intervention manuelle. Combiné au positionnement absolu par codeur sur l'entraînement du chariot, ce système permet un positionnement de charge répétable et semi-automatisé.
| Avantage avec systèmes anti-balancement pour grues | Amélioration typique | Application la plus touchée | Référence standard |
|---|---|---|---|
| Réduction du temps de cycle | Amélioration du GMPH 15–30% | Port RTG / STS, grue de production | Données publiées sur les performances des RTG, 2021-2023 |
| Fatigue structurelle | Amplitude de charge dynamique réduite | Grues à grande portée, robustes A6–A8 | Cadre de facteurs de charge dynamique ISO 4301-1 |
| Précision du positionnement | Oscillation résiduelle < 0,5° à l'arrêt | Assemblage de précision, manipulation des moules | spécifications de mise en service du fournisseur de variateurs |
| Sécurité — rayon de balancement | Réduction de l'amplitude maximale de 80 à 95% | Fonderie, chimie, opérations impliquant du personnel | Définitions des cas de charge EN 13001 |
Les performances présentées sont basées sur : des études de cas publiées pour ABB ACS880 DriveAP (2022) ; des données de performance anti-balancement pour Konecranes CXT (2021) ; et des données de référence pour l’application de grues Siemens SINAMICS (2023). Les résultats réels varient en fonction de la configuration de la grue, de la longueur du câble et de la vitesse de déplacement.
Choisir le système anti-balancement de grue adapté à votre application
Le choix d'un système anti-balancement pour une grue dépend de quatre variables : la longueur du câble, la vitesse de déplacement, l'exposition aux perturbations extérieures et la précision de positionnement requise. Le tableau ci-dessous associe les différents types de grues aux systèmes anti-balancement appropriés.
| Type de grue | Longueur de la corde | Défi clé | Approche anti-balancement recommandée |
|---|---|---|---|
| Pont roulant d'atelier (5–20 t, intérieur) | 3–8 m | Oscillation modérée, intérieur, environnement contrôlé | Mise en forme de l'entrée VFD — configuration standard |
| Pont roulant de ligne de production (usage A5–A6) | 3–10 m | Temps de cycle ; précision d'atterrissage à la vitesse | Mise en forme de l'entrée du variateur de fréquence avec suivi de la longueur du câble |
| Grue de fonderie / de poche de coulée (usage A7–A8) | 4–12 m | Critique pour la sécurité ; métal en fusion ; impact de fatigue A7/A8 | Mise en forme de l'entrée du variateur de fréquence + rétroaction en boucle fermée par accéléromètre |
| Pont roulant monopoutre, grande portée (>22 m) | 4–10 m | La flexibilité latérale structurelle amplifie le balancement | Boucle de rétroaction fermée pour compenser la conformité de la structure |
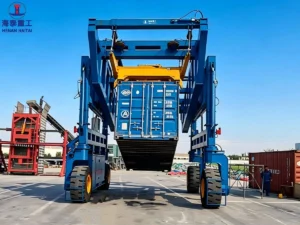
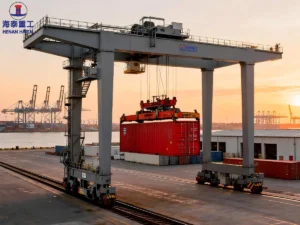
| Grue RTG (parc à conteneurs, extérieur) | 8–15 m | Exposition au vent ; corde longue ; objectif de vitesse de rotation élevée | Mise en forme de l'entrée du variateur de fréquence + rejet des perturbations dues au vent en boucle fermée |
| grue de transbordement navire-terre (STS) | 20–45 m | très longue corde ; vent ; mouvement du navire ; double levage | Guidage complet en boucle fermée + épandeur mécanique |
| Grue d'entrepôt automatisée (ASRS) | 2–15 m | Placement précis ; sans opérateur ; cadence de cycle élevée | Contrôle de position par encodeur et rétroaction en boucle fermée |
Source : Guide d’application des systèmes anti-balancement du programme ABB DriveAP (2022) ; publications techniques de Konecranes ; spécifications techniques de Haitai Crane. Cette classification est indicative ; une analyse technique spécifique au projet est recommandée pour les applications critiques en matière de sécurité.
Systèmes anti-balancement et automatisation : la technologie habilitante
Le système anti-balancement des grues est non seulement une fonction de sécurité et de productivité à part entière, mais aussi une condition préalable à leur automatisation. Les grues dont le balancement résiduel de la charge est imprévisible ne peuvent effectuer un atterrissage automatique, car cette opération exige une position de charge précise et contrôlée lors de la dépose. C'est pourquoi tous les systèmes de grues automatisés, des gerbeurs d'entrepôt automatisés aux portiques RTG automatisés des terminaux à conteneurs, intègrent un système anti-balancement en boucle fermée comme couche de contrôle fondamentale.
La dépendance à l'automatisation fonctionne dans les deux sens. À mesure que les systèmes automatisés exigent une plus grande précision de positionnement de la charge, les algorithmes anti-balancement se sont perfectionnés, passant d'un simple modelage de rampe à des méthodes de commande prédictive (MPC). Cette méthode permet d'optimiser simultanément la trajectoire complète du chariot, en tenant compte de la vitesse, de la précision de positionnement et de l'absence de balancement résiduel à l'arrivée. Actuellement, cette technologie est commercialisée dans les systèmes de ponts roulants automatisés haut de gamme et se développe rapidement. Le marché des ponts roulants industriels évolue avec la dernière génération de variateurs de fréquence pour ponts roulants. logiciel d'application.
Note technique de Haitai Crane : Pour les clients qui envisagent l’intégration de l’automatisation, qu’il s’agisse de la modernisation de grues existantes ou de la spécification de nouveaux équipements automatisés, les performances des systèmes anti-balancement doivent figurer dans le cahier des charges initial de la grue, et non être une considération a posteriori. La plateforme de variateur de fréquence, la résolution de l’encodeur moteur et l’architecture du système de commande influent toutes sur les performances anti-balancement atteignables. Ces choix sont de fait définitifs au moment de l’acquisition de la grue.
Résumé
Le balancement de la charge est un problème physique auquel chaque pont roulant est confronté et que chaque grutier doit gérer. Les systèmes anti-balancement transforment cette contrainte en un paramètre maîtrisé, permettant ainsi des cycles de production plus rapides, une fatigue structurelle réduite, des marges de sécurité accrues et la précision de positionnement de plus en plus exigée par la production automatisée.
La gamme de technologies s'étend de la mise en forme d'entrée intégrée au variateur de fréquence (standard, sans capteur matériel, adaptée à la plupart des applications industrielles intérieures) à la commande par rétroaction en boucle fermée basée sur un accéléromètre ou la vision (nécessaire pour les longs câbles, l'exposition extérieure ou l'intégration à l'automatisation). Choisir la bonne approche revient à adapter les capacités des systèmes anti-balancement de la grue à la combinaison spécifique de longueur de câble, de vitesse de déplacement, d'exposition environnementale et de précision de positionnement requise par votre application.
La décision cruciale en matière d'approvisionnement : La fonction anti-balancement est configurée au niveau du variateur et du système de commande. Autrement dit, le choix de la plateforme de variateur de fréquence et de l'architecture de commande lors de l'acquisition de la grue détermine la capacité anti-balancement disponible pendant toute sa durée de vie. Il est donc impératif de la spécifier dans le cahier des charges de la grue, et non de l'intégrer a posteriori lors de sa mise en service.
FAQ sur les systèmes anti-balancement pour ponts roulants ou portiques
Q1 : Est-il possible d'installer un système anti-balancement sur une grue existante qui n'en est pas équipée ?
Oui, dans la plupart des cas, les systèmes anti-balancement des grues peuvent être installés ultérieurement, mais la faisabilité dépend du système d'entraînement et de commande existant. Si la grue utilise déjà un variateur de fréquence d'un grand fabricant (ABB, Siemens, Inovance, etc.), l'algorithme anti-balancement est probablement déjà intégré au micrologiciel du variateur et peut être activé et configuré par simple ajustement des paramètres, sans aucune modification matérielle. Il s'agit du scénario de modernisation le plus courant et le plus économique. Si la grue existante utilise un système de contrôle de vitesse à contacteur-résistance plus ancien, un remplacement complet du système d'entraînement est nécessaire pour activer l'anti-balancement ; il s'agit donc d'une modernisation électrique de la grue. Haitai Crane réalise des évaluations préalables à la modernisation afin de déterminer le scénario applicable et d'estimer le coût et les performances attendus.
Q2 : Le système anti-balancement de la grue réduit-il la vitesse de déplacement de la grue ?
Non pas en termes de vitesse maximale du chariot — la même vitesse de pointe est disponible avec ou sans système anti-balancement. Ce que modifient les systèmes anti-balancement des grues, c'est le profil d'accélération et de décélération.Les profils des rampes sont modifiés pour produire des oscillations qui s'annulent, plutôt qu'une simple rampe linéaire. Dans certaines configurations, cela allonge légèrement la phase d'accélération, mais la suppression du temps d'attente après l'arrêt pour la décélération naturelle de l'oscillation compense largement ce gain. Le temps de cycle net est plus court avec le système anti-balancement que sans, pour tout déplacement d'une longueur significative. Le gain de productivité augmente avec la longueur de la corde et la distance parcourue.
Q3 : Comment la longueur du câble est-elle saisie dans le système anti-balancement de la grue à variateur de fréquence, et que se passera-t-il lorsqu'elle changera ?
Dans les systèmes VFD de base, la longueur du câble est paramétrée lors de la mise en service et correspond généralement à la hauteur de crochet moyenne de l'application. Si la grue fonctionne avec une large plage de hauteurs de levage, l'algorithme anti-balancement sera moins efficace aux extrémités de cette plage. Les systèmes avancés reçoivent une mesure continue de la longueur du câble via le codeur de position du palan et recalculent la période du pendule en temps réel lors des variations de hauteur de crochet. Ceci garantit une stabilité optimale du système anti-balancement sur toute la plage de hauteur de levage et est recommandé pour les grues dont la hauteur de crochet varie de plus de 3 à 4 mètres en fonctionnement normal.
Q4 : Comment les systèmes anti-balancement des ponts roulants et des portiques interagissent-ils avec un système de télécommande radio ?
Les algorithmes anti-balancement traitent la commande de déplacement du chariot transmise par l'opérateur (commande pendante ou radiocommande) avant de l'envoyer au variateur. L'opérateur commande le déplacement du chariot de manière classique, et l'algorithme anti-balancement ajuste automatiquement le profil d'accélération. L'opérateur n'a pas besoin d'intervenir manuellement sur l'anti-balancement, car cette fonction est automatique. La plupart des opérateurs constatent une légère différence de comportement de la grue en mode anti-balancement, l'accélération n'étant plus linéaire, mais ils s'y adaptent rapidement. Pour les opérateurs passant de techniques anti-balancement manuelles (contre-mouvements volontaires), une formation au nouveau fonctionnement du système est recommandée.
Q5 : La fonction anti-balancement d’une grue est-elle identique à la fonction anti-collision ? Comment les deux systèmes de la grue interagissent-ils ?
Les systèmes anti-balancement et anti-collision sont distincts et ciblent différents risques. Le système anti-balancement contrôle le balancement de la charge par rapport au chariot, la maintenant quasiment à la verticale pendant et après le déplacement de la grue. Les systèmes anti-collision utilisent des capteurs de proximité, des télémètres laser ou la technologie RFID pour détecter les grues, les structures fixes ou le personnel à proximité et limiter les déplacements afin d'éviter tout contact. Ces deux systèmes fonctionnent indépendamment mais sont complémentaires : le système anti-balancement garantit que la charge se trouve dans la zone de chute prévue, tandis que le système anti-collision empêche la grue d'entrer en contact avec les équipements adjacents. Ils sont disponibles en option ou de série sur les systèmes d'entraînement et de commande des grues Haitai.
Normes et références connexes
- ISO 4301-1:2016 – Grues : Classification, Généralités (cadre de classes de service et de facteurs de charge dynamique)
- EN 13001-1:2015 – Sécurité des grues : Principes généraux et exigences (définitions des cas de charge)
- IEC 61800-5-2:2016 – Systèmes d'entraînement à vitesse variable : Exigences de sécurité (fonctions de sécurité et de contrôle intégrées à l'entraînement)
- Manuel d'application de la grue ABB ACS880 DriveAP — Configuration anti-balancement et données de performance (2022)
- Manuel d'utilisation de l'application pour grue Siemens SINAMICS S120 — Mise en forme des entrées et contrôle par rétroaction (2023)
Cet article fait partie de la bibliothèque de ressources techniques de Haitai Crane. Pour des conseils sur les spécifications anti-balancement propres aux grues, Contactez l'équipe d'ingénierie électrique de Haitai Crane. La sélection du variateur de fréquence adapté à l'application et la configuration anti-balancement sont incluses gratuitement dans toutes les propositions de projets de Haitai Crane.