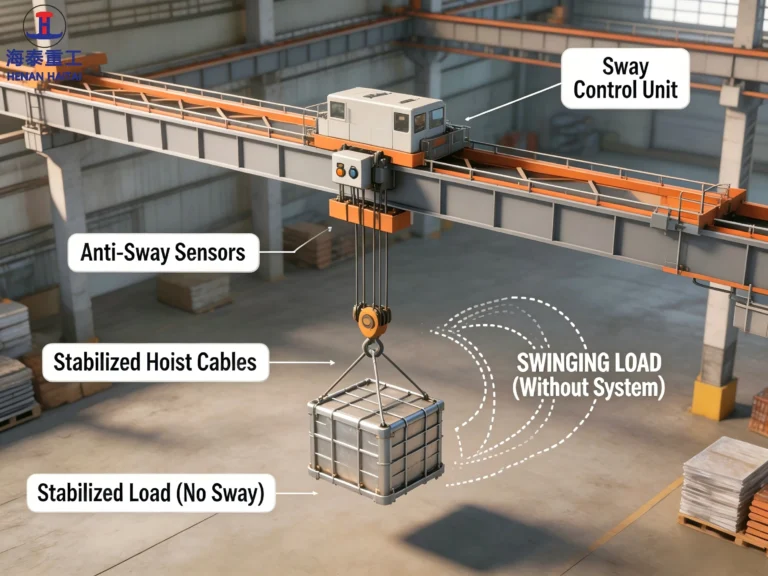
Раскачивание груза — это не просто неудобство. На длиннопролетных мостовых и козловых кранах оно замедляет завершение цикла, увеличивает усталость конструкции и создает риск столкновения с соседним оборудованием или персоналом. Системы противодействия раскачиванию крана — от алгоритмов демпфирования маятника, интегрированных в частотно-регулируемый привод, до обратной связи от энкодера с замкнутым контуром — активно противодействуют колебаниям во время ускорения и замедления. Система противодействия колебаниям может уменьшить остаточные колебания на 80–951 тонн в контролируемых условиях эксплуатации. В этом руководстве объясняются физические принципы, технология и как выбрать правильный подход для вашего крана и режима работы.
Зачем операторам кранов нужны системы предотвращения раскачивания?
Все крановщики сталкиваются с проблемой, когда после остановки тележки груз продолжает качаться из-за инерции, и это качание постепенно ослабевает, пока не прекратится. Для легких грузов на коротких пролетах этот процесс занимает всего несколько секунд, но для 30-метрового козлового крана с 20-тонным грузом, подвешенным на 12-метровом тросе, период качания может превышать 6 секунд, а оставшееся качание может длиться более половины минуты. В течение этого периода кран не может безопасно разгрузить груз, не может начать следующий рабочий цикл, и груз непредсказуемо перемещается в рабочей зоне.
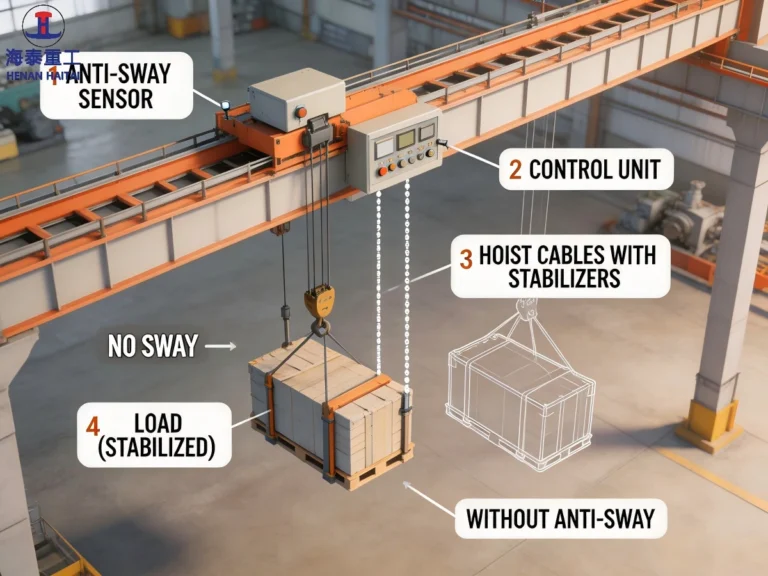
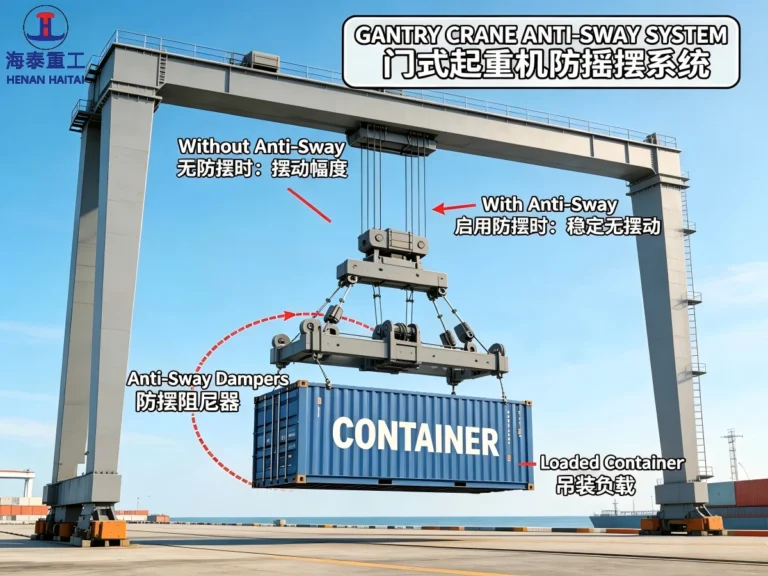
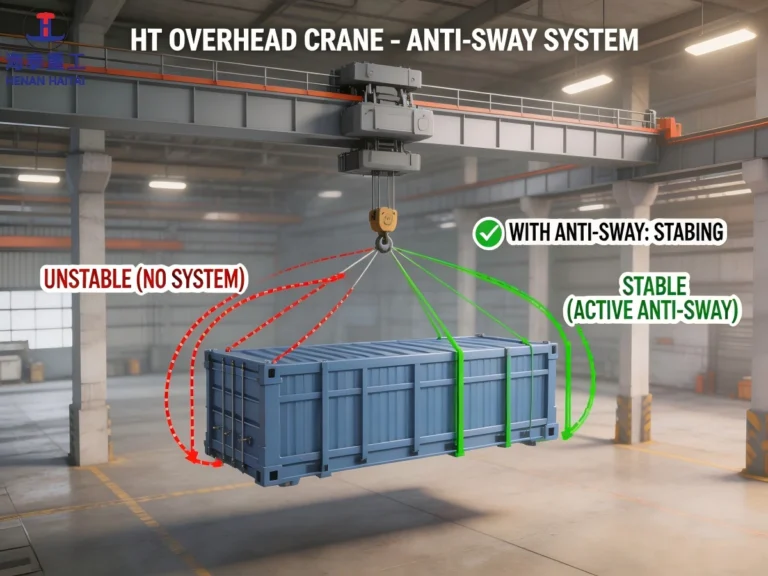
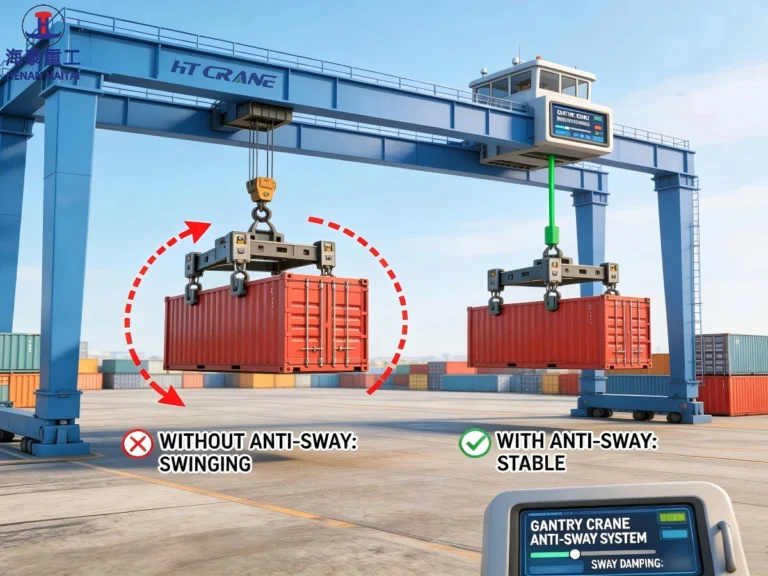
Технология подавления раскачивания решает эту проблему напрямую. Вместо того чтобы ждать, пока раскачивание утихнет естественным образом, она управляет приводной системой крана, активно подавляя колебания при ускорении и замедлении. В результате, когда груз достигает пункта назначения, раскачивание практически сводится к нулю, и его можно немедленно опустить. Для производственных кранов на металлургических заводах, в портовых терминалах и автоматизированных складах это не просто удобная функция, а необходимое условие для сокращения времени рабочего цикла и повышения безопасности.
Физика колебаний нагрузки: почему это происходит?
Подвешенный груз в кране эквивалентен простому маятнику. Физика классическая: когда тележка ускоряется, инерция вызывает запаздывание груза, образуя угол качания. Когда тележка замедляется или останавливается, импульс заставляет груз двигаться вперед за пределы положения тележки и начинает колебаться. Период качания — время одного полного цикла движения вперед-назад — в основном зависит от одной переменной: длины троса.
Формула периода колебаний маятника
Период колебаний (T) = 2π × √(L / g)
Где: T = период в секундах, L = длина веревки в метрах, g = 9,81 м/с²
Примеры: L = 3 м → T ≈ 3,5 с | L = 6 м → T ≈ 4,9 с | L = 12 м → T ≈ 6,9 с
Ключевой вывод: с увеличением длины троса увеличивается период колебаний, а чем больше период, тем медленнее естественное затухание колебаний. Цикл колебаний 12-метрового троса почти вдвое больше, чем у 3-метрового, и остаточные колебания после остановки тележки также более продолжительны. Поэтому высотные склады с длинными тросами наиболее серьезно страдают от неконтролируемых колебаний груза.
Кроме того, скорость движения и коэффициент ускорения тележки также влияют на максимальный угол качания во время движения. Более высокое ускорение, необходимое для быстрого цикла, приведет к большему начальному углу качания. Без активной компенсации быстрые краны и длинные канаты принципиально противоречат друг другу: скорость, необходимая для производительности, вызывает качание, которое препятствует эффективной работе.
Как работают системы противодействия раскачиванию кранов Haitai: три основных подхода.
Системы противодействия раскачиванию крана решают проблему качания груза с помощью трех различных механизмов: формирования входного сигнала, активной обратной связи и механического демпфирования. Современные системы часто сочетают в себе два или все три метода. Понимание этих трех методов поможет вам оценить решения, предлагаемые поставщиками кранов.
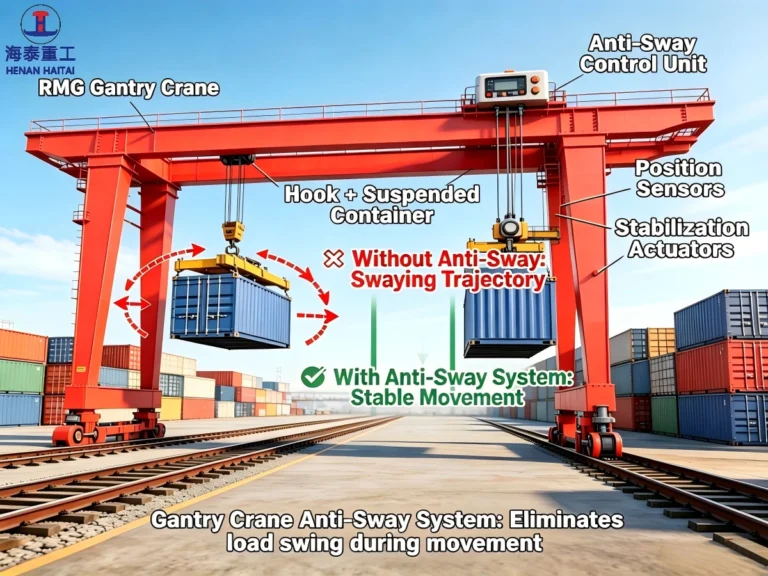
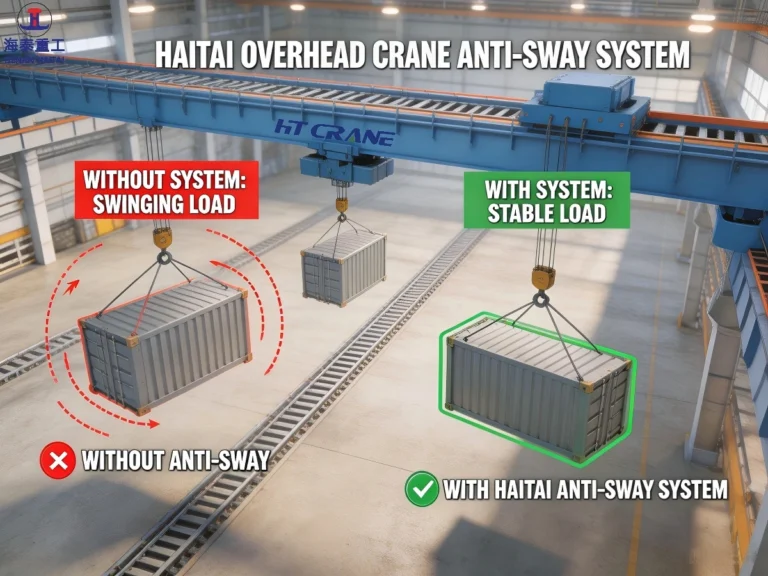
Подход 1: Формирование входного сигнала (система противодействия колебаниям в разомкнутом контуре)
Формирование входного сигнала — наиболее широко используемый метод подавления колебаний в приводах промышленных кранов. Вместо измерения колебаний и последующей реакции на них, формирование входного сигнала изменяет команду ускорения тележки перед отправкой ее в привод, корректирует профиль движения и компенсирует колебания, генерируемые каждым ускорением.
Ключевой вывод: Каждая команда ускорения вызывает колебание. Если вторая команда ускорения точно рассчитана по времени, то есть на половину периода колебаний маятника после первого ускорения, то второе колебание будет иметь ту же амплитуду и противоположную фазу по сравнению с первым, и они взаимно компенсируются. В конечном итоге, после завершения движения, остаточное колебание будет близко к нулю.
Для формирования входного сигнала необходимо знать точную длину троса для расчета периода колебаний маятника, но это не требует обратной связи от датчиков в реальном времени. Эта функция полностью реализуется программным обеспечением в частотно-регулируемом приводе или ПЛК и не требует добавления дополнительного оборудования к крану. Большинство крупных производителей частотно-регулируемых приводов включают алгоритмы формирования входного сигнала в свои программные пакеты для кранов. ABB (DriveAP), Siemens (функция крана SINAMICS), собственное программное обеспечение для управления Konecranes и собственная конфигурация параметров частотного преобразователя Haitai Crane — все они имеют различные версии этого метода.
Подход 2: Управление с обратной связью в замкнутом контуре (активное противодействие раскачиванию)
Системы предотвращения раскачивания крана с замкнутым контуром управления измеряют фактический угол качания в реальном времени и генерируют корректирующие команды движения тележки для компенсации колебаний. В качестве датчика обычно используется акселерометр, установленный на подъемнике, или система машинного зрения на основе камеры, отслеживающая угол наклона груза или троса. Датчик обеспечивает непрерывную обратную связь по углу качания с системой управления, которая подает команды приводу тележки для компенсации измеренного качания.
Системы с замкнутым контуром управления более надежны, чем системы с разомкнутым контуром формирования входного сигнала, поскольку они реагируют на внешние колебания (от порывов ветра, ударов груза или неравномерной намотки каната), которые системы формирования входного сигнала не могут предвидеть. Они также могут автоматически адаптироваться к изменениям длины каната без необходимости ручной настройки параметров. Компромисс заключается в увеличении стоимости и сложности оборудования: датчики, контуры обратной связи и работа по настройке, которые не требуются для систем формирования входного сигнала.
Система подавления колебаний с замкнутым контуром является стандартной спецификацией для контейнерных кранов типа «судно-берег» (STS) и высокоскоростных автоматизированных систем хранения и извлечения. В этих сценариях внешние помехи (ветер, качка судна, высокая скорость тележки) делают метод с разомкнутым контуром недостаточным.
Подход 3: Механическое демпфирование
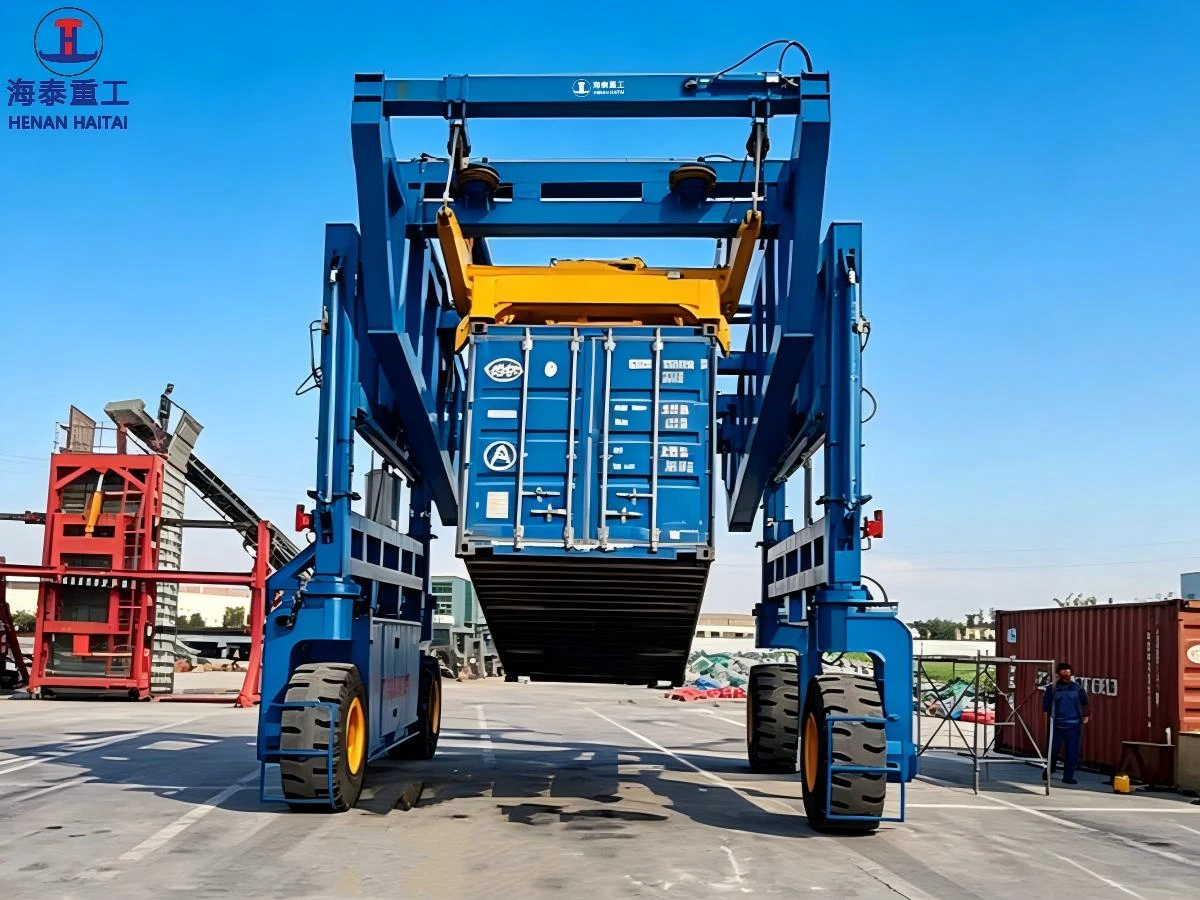
Системы механического демпфирования уменьшают раскачивание за счет физического ограничения, как правило, посредством жесткого или полужесткого соединения между тележкой и подъемным устройством, ограничивая угол раскачивания груза относительно тележки. Системы с направляющими тросами и тросами являются простейшей формой. Системы направляющих для спредеров на контейнерных кранах сочетают в себе геометрию намотки троса и жесткие рамы головных блоков для ограничения вращения и раскачивания спредеров.
Механическое демпфирование эффективно, но оно жертвует гибкостью ради контроля раскачивания. Оно не позволяет системе раскачиваться, но не может адаптироваться к допуску позиционирования груза, который требует определенной степени горизонтальной гибкости. Поэтому механическое демпфирование чаще всего используется в качестве дополнения к активным системам. Например, рама разбрасывающей головки механически ограничивает крен и тангаж, в то время как алгоритм активного контроля раскачивания контролирует продольное и поперечное качание.
| Применение систем противодействия раскачиванию крана | Механизм | Требуется датчик | Внешнее подавление колебаний | Типичное применение |
|---|---|---|---|---|
| Формирование входного сигнала (разомкнутая цепь) | Формированный профиль ускорения компенсирует вызванные колебания. | Нет — используется рассчитанная длина веревки. | Нет | Стандартные цеховые и производственные краны; большинство платформ с частотно-регулируемым приводом. |
| Обратная связь замкнутого контура | Измерение колебаний в реальном времени определяет корректирующее движение тележки. | Да — акселерометр или камера. | Да | Краны STS, высокоскоростная автоматизация, установки, подверженные воздействию ветра. |
| Механическое демпфирование | Физические ограничения лимитируют максимальный угол качания. | Нет | Частичный | Контейнерные спредеры, системы управляемых подъемников, операции с использованием тросов. |
| Комбинированный подход (активный + формирование) | Формирование входного сигнала минимизирует наведенные колебания; обратная связь корректирует остаточные и внешние колебания. | Да | Да | Автоматизированные портовые терминалы, высокоточные промышленные краны |
Источник: Классификация технологий предотвращения раскачивания основана на опубликованной документации по применению приводных систем от ABB (ACS880 DriveAP), Siemens (применение в кранах SINAMICS S120) и научной литературе по системам управления кранами. Данные отражают практику эксплуатации кранов в промышленности по состоянию на 2020 год.26.
Системы противодействия раскачиванию кранов, интегрированные с частотно-регулируемым приводом: как это работает на практике?
Наиболее распространенной реализацией системы подавления раскачивания на промышленных мостовых и козловых кранах является алгоритм формирования входного сигнала, интегрированный в частотно-регулируемый привод (ЧРП). Он встроен в программное обеспечение крана и настраивается через интерфейс параметров привода. Понимание того, как это работает на практике, помогает группам по закупкам и проектированию оценивать заявления поставщиков и процедуры ввода в эксплуатацию.
Процесс настройки параметров
При вводе в эксплуатацию системы противодействия раскачиванию крана, интегрированной с частотно-регулируемым приводом, инженер-кранник вводит длину троса (или диапазон длин тросов, если кран работает на нескольких высотах подъема) в набор параметров системы противодействия раскачиванию привода. Привод вычисляет период колебаний маятника на основе этого значения и использует его для формирования профилей ускорения и замедления привода тележки. Физический датчик не требуется.
В кранах, где высота подъема значительно меняется во время работы, например, в кране сталелитейного завода с диапазоном высоты подъема в 10 метров, некоторые системы принимают на вход непрерывный сигнал длины троса от энкодера подъемника, обновляя расчет периода противодействия раскачиванию в реальном времени по мере изменения высоты крюка. Более простые системы используют фиксированную репрезентативную длину троса (обычно среднюю) и допускают некоторое ухудшение характеристик противодействия раскачиванию на крайних значениях диапазона высоты.
Высокая эффективность систем противодействия раскачиванию кранов HT.
Правильно настроенная система противодействия раскачиванию с частотно-регулируемым приводом (ЧРП) на стандартном мостовом кране должна обеспечивать остаточные углы качания менее 0,5° после остановки тележки в контролируемых условиях внутри помещения. Опубликованные данные о производительности от основных поставщиков приводов указывают на снижение остаточного раскачивания на 80–951 тонн по сравнению с неконтролируемой работой при эквивалентном расстоянии перемещения и скорости. Типичным является улучшение времени цикла на 15–301 тонн — кран может начать фазу опускания сразу после остановки тележки, а не ждать естественного затухания.
Примечание по производительности: эффективность подавления колебаний при формировании входного сигнала частотного преобразователя снижается при неточной установке длины троса, при значительной боковой гибкости конструкции крана (крановые краны с одним пролетом и большим радиусом действия). Также снижение эффективности происходит, когда внешние возмущения (ветер, удар груза) вызывают колебания, отсутствовавшие в заданном движении. В любом из этих случаев правильным выбором является замкнутая обратная связь.
Внедрение систем предотвращения раскачивания кранов с частотно-регулируемым приводом (VFD) от компании HT Crane.
Компания Haitai Crane устанавливает функцию подавления раскачивания в стандартной комплектации на все краны, оснащенные приводами ABB ACS880 (пакет приложений DriveAP для кранов), Siemens SINAMICS и Inovance серии MD810. Процедура ввода в эксплуатацию включает в себя:
- Расчет длины входного троса и периода колебаний маятника
- Оптимизация скорости движения и ускорения на рампе для профиля противодействия раскачиванию
- Проведены испытания подъема груза при номинальной нагрузке во всем диапазоне перемещения для проверки остаточных колебаний.
- Запись параметров в документации по заводским приемочным испытаниям (FAT).
Для применений, требующих замкнутого контура управления, таких как краны с большим пролетом, наружные установки RTG, прецизионные автоматизированные системы, инженерная группа Haitai интегрирует модули обратной связи на основе акселерометров или входные данные от систем машинного зрения в дополнение к формированию входных сигналов на уровне привода. В этом случае системы противодействия раскачиванию крана будут обеспечивать активное подавление колебаний, вызванных внешними воздействиями.
Количественная оценка влияния: что дают системы противодействия раскачиванию кранов HT??
Время цикла
Раскачивание груза увеличивает время рабочего цикла, поскольку краны не могут безопасно опускать качающиеся грузы. Например, оператор, ожидающий естественного затухания раскачивания на 12-метровом тросе, может тратить от 20 до 40 секунд на цикл, что соответствует 10-20 минутам простоя в час на один кран при 30 циклах в час. Системы противодействия раскачиванию могут уменьшить остаточное раскачивание почти до нуля, когда тележка останавливается, тем самым компенсируя большую часть этого времени. Опубликованные данные по установкам высокопроизводительных кранов RTG показывают, что после модернизации с помощью системы противодействия раскачиванию количество полных перемещений в час увеличилось на 15-251 тонну при неизменных остальных параметрах.
Структурная усталость
Неконтролируемое колебание груза создает динамические нагрузки на конструкцию крана каждый раз, когда груз достигает конца своей дуги колебания и меняет направление. В отличие от статических нагрузок, эти нагрузки связаны с быстрыми изменениями направления, которые учитываются как циклы усталости при проектировании конструкции. Хотя классификация кранов ISO 4301-1 учитывает динамические нагрузочные факторы, повторяющиеся колебания большой амплитуды ускоряют накопление усталости конструкции сверх проектных допущений. Системы противодействия колебаниям крана уменьшают амплитуду этих динамических нагрузочных событий и продлевают срок службы конструкции.
Безопасность – Радиус поворота
Раскачивание груза представляет собой движущуюся опасность. В местах, где персонал работает вблизи кранов, таких как литейные цеха, цеха по изготовлению металлоконструкций и ремонтные боксы, неконтролируемое раскачивание груза может сместить тяжелые грузы далеко за пределы предполагаемой зоны падения. Системы противодействия раскачиванию крана уменьшают максимальный угол раскачивания и удерживают груз в положении, близком к вертикальному, при посадке, значительно снижая вероятность столкновения с соседним оборудованием или персоналом. Для кранов, работающих с расплавленным металлом или опасными материалами, система противодействия раскачиванию крана является не опцией для повышения производительности, а необходимой мерой обеспечения безопасности.
Точность позиционирования
Точные сборочные операции, такие как подгонка компонентов аэрокосмической отрасли, установка пресс-форм для литья под давлением и загрузка прецизионных сварочных приспособлений, требуют размещения грузов с погрешностью в миллиметр от целевого значения. Естественные колебания делают это невозможным без длительного ожидания или ручного управления грузом. Системы противодействия колебаниям позволяют добиться остаточного колебания менее 0,5° после остановки тележки, что обеспечивает точное размещение непосредственно с помощью движения крана без ручного вмешательства. В сочетании с абсолютным энкодером позиционирования на приводе тележки это обеспечивает повторяемое и полуавтоматическое размещение грузов.
| Выгода с системами предотвращения раскачивания крана | Типичное улучшение | Приложение, наиболее пострадавшее от | Стандартный справочник |
|---|---|---|---|
| Сокращение времени цикла | 15–30% улучшение GMPH | Портовый РТГ/СТС, производственный кран | Опубликованные данные о производительности радиоизотопных термоэлектрических генераторов (РТГ) за 2021–2023 годы. |
| Структурная усталость | Сниженная амплитуда динамической нагрузки | Краны большой протяженности, высокопроизводительные A6–A8 | Структура динамического коэффициента нагрузки ISO 4301-1 |
| Точность позиционирования | Остаточное колебание < 0,5° в точке остановки | Точная сборка, обработка пресс-форм. | Технические условия ввода в эксплуатацию от поставщика приводных систем |
| Безопасность — радиус поворота | 80–95% снижение пикового колебания | Литейное производство, химическая промышленность, производство, предполагающее непосредственный контакт с персоналом. | Определения вариантов нагрузок EN 13001 |
Показатели производительности основаны на: опубликованных тематических исследованиях ABB ACS880 DriveAP (2022 г.); данных о противооткатных характеристиках Konecranes CXT (2021 г.); данных сравнительных испытаний кранов Siemens SINAMICS (2023 г.). Фактические результаты могут отличаться в зависимости от конфигурации крана, длины троса и скорости перемещения.
Выбор оптимальной системы противодействия раскачиванию крана для ваших задач.
Выбор системы противодействия раскачиванию крана зависит от четырех факторов: диапазона длины троса, скорости перемещения, воздействия внешних возмущений и требуемой точности позиционирования. В таблице ниже показано соответствие распространенных типов кранов и подходов к выбору соответствующей системы противодействия раскачиванию.
| Тип крана | Длина веревки | Ключевая проблема | Рекомендуемый подход к предотвращению раскачивания |
|---|---|---|---|
| Мостовой кран для цеха (5–20 т, для работы в помещении) | 3–8 м | Умеренные колебания, в помещении, в контролируемой среде. | Формирование входного сигнала частотно-регулируемого привода — стандартная конфигурация |
| Мостовой кран для производственной линии (режим работы A5–A6) | 3–10 м | Время цикла; точность посадки на скорости | Формирование входного сигнала частотно-регулируемого привода с отслеживанием длины троса. |
| Литейный/ковшовой кран (для работы в режимах A7–A8) | 4–12 м | Критически важный аспект безопасности; расплавленный металл; усталостная прочность при ударных нагрузках A7/A8. | Формирование входного сигнала частотно-регулируемого привода + обратная связь от акселерометра с обратной связью |
| Однобалочный кран с длинным пролетом (>22 м) | 4–10 м | Структурная боковая гибкость усиливает размах. | Обратная связь с замкнутым контуром для компенсации податливости конструкции. |
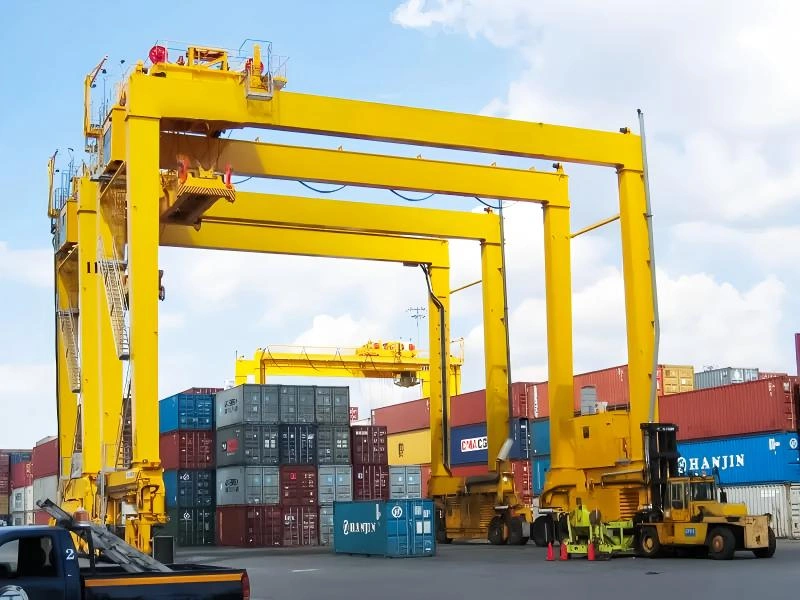
| Кран RTG (контейнерная площадка, наружная эксплуатация) | 8–15 м | Воздействие ветра; длинная веревка; высокая скорость ветра. | Формирование входного сигнала частотно-регулируемого привода + подавление ветровых помех в замкнутом контуре |
| Судовой кран (STS) | 20–45 м | Очень длинный трос; ветер; качка судна; двойной лифт | Полностью замкнутая система управления + механическое наведение разбрасывателя |
| Автоматизированный складской кран (АСРС) | 2–15 м | Точное размещение; не требует оператора; высокая частота циклов | Обратная связь с обратной связью + управление положением энкодера |
Источник: Руководство по применению противооткатных устройств из руководства по применению ABB DriveAP (2022); технические публикации Konecranes; технические спецификации Haitai Crane. Классификация является ориентировочной — для критически важных с точки зрения безопасности применений рекомендуется проводить инженерную экспертизу с учетом специфики проекта.
Системы предотвращения раскачивания и автоматизация: вспомогательные технологии
Система предотвращения раскачивания крана — это не только самостоятельная функция безопасности и повышения производительности, но и необходимое условие для автоматизации крановых систем. Краны с непредсказуемым остаточным колебанием груза не могут обеспечить автоматическую посадку, поскольку процесс посадки требует четкого и контролируемого положения груза при его размещении. Именно поэтому все автоматизированные крановые системы, от автоматизированных складских штабелеукладчиков до автоматизированных кранов RTG в контейнерных терминалах, используют систему предотвращения раскачивания с обратной связью в качестве базового уровня управления.
Зависимость от автоматизации работает в обоих направлениях. Поскольку автоматизированные системы требуют более высокой точности позиционирования груза, алгоритмы противодействия раскачиванию стали более совершенными, развившись от простого формирования наклонной плоскости до методов моделирующего прогнозирующего управления (MPC). Этот метод позволяет одновременно оптимизировать всю траекторию движения тележки, учитывая скорость, точность позиционирования и отсутствие остаточных колебаний в момент прибытия. В настоящее время эта технология коммерчески применяется в высокотехнологичных автоматизированных крановых системах STS и находится на стадии внедрения. Рынок промышленных мостовых кранов с новейшим поколением частотно-регулируемых приводов (ЧРП) прикладное программное обеспечение.
Примечание инженера компании Haitai Crane: Для клиентов, планирующих интеграцию автоматизации, будь то модернизация существующих кранов или выбор нового автоматизированного оборудования, технические характеристики систем противодействия раскачиванию крана должны быть частью первоначального технического задания, а не второстепенным вопросом. Платформа частотно-регулируемого привода, разрешение энкодера двигателя и архитектура системы управления — все это влияет на достижимые показатели противодействия раскачиванию. Эти решения фактически фиксируются на этапе закупки крана.
Краткое содержание
Раскачивание груза — это физическая проблема, с которой сталкивается каждый мостовой кран и которую преодолевает каждый крановщик. Системы противодействия раскачиванию крана превращают это из ограничения рабочего процесса в контролируемый параметр, обеспечивая тем самым более короткие циклы работ, снижение усталости конструкции, повышение запасов безопасности и точность позиционирования, которая все чаще требуется в автоматизированном производстве.
Спектр технологий простирается от формирования входного сигнала с помощью встроенного частотно-регулируемого привода (стандартный вариант, не требующий датчиков, подходит для большинства промышленных применений внутри помещений) до управления с обратной связью на основе акселерометра или машинного зрения (необходимо для длинных канатов, работы на открытом воздухе или интеграции с системами автоматизации). Выбор правильного подхода означает соответствие возможностей системы противодействия раскачиванию крана конкретному сочетанию длины каната, скорости перемещения, условий окружающей среды и точности позиционирования, необходимых для вашего применения.
Ключевое решение о закупке: Функция подавления раскачивания настраивается на уровне привода и системы управления, а это значит, что выбор платформы частотно-регулируемого привода и архитектуры управления, сделанный при закупке крана, фактически определяет возможности подавления раскачивания на протяжении всего срока службы крана. Укажите это в техническом задании на кран, а не добавляйте это позже, в день ввода в эксплуатацию.
Часто задаваемые вопросы о системах предотвращения раскачивания мостовых или козловых кранов
В1: Можно ли установить системы предотвращения раскачивания крана на существующий кран, который не оснащен такой системой?
Да, в большинстве случаев системы противодействия раскачиванию крана можно установить дополнительно, но осуществимость зависит от существующего приводного и управляющего оборудования. Если кран уже использует частотно-регулируемый привод от крупного производителя (ABB, Siemens, Inovance и т. д.), алгоритм противодействия раскачиванию, скорее всего, уже присутствует в программном обеспечении привода и может быть активирован и настроен путем регулировки параметров без каких-либо изменений в оборудовании. Это наиболее распространенный и наименее затратный вариант модернизации. Если существующий кран использует устаревшее контакторно-резисторное регулирование скорости, для включения системы противодействия раскачиванию потребуется полная замена приводной системы — по сути, электрическая модернизация крана. Компания Haitai Crane проводит предварительную оценку, чтобы определить, какой сценарий применим, а также оценить стоимость внедрения и результаты работы.
В2: Снижает ли система противодействия раскачиванию крана скорость его перемещения?
Речь идёт не о максимальной скорости троллейбуса — одинаковая максимальная скорость достигается как с системой стабилизации, так и без неё. Системы противодействия раскачиванию крана изменяют профиль ускорения и замедления.Форма наклонной плоскости изменена таким образом, чтобы создавать компенсирующие колебания, а не простую линейную форму. В некоторых конфигурациях это немного увеличивает фазу ускорения, но устранение времени ожидания после остановки для естественного затухания колебаний более чем компенсирует это. Чистое время цикла короче с противооткатным механизмом, чем без него, для любого перемещения значительной длины. Преимущество в производительности возрастает с увеличением длины троса и пройденного расстояния.
В3: Как подается длина троса в систему противодействия раскачиванию крана с частотным преобразователем, и что произойдет при ее изменении?
В базовых системах с частотно-регулируемым приводом (ЧРП) длина троса задается как фиксированный параметр при вводе в эксплуатацию и обычно устанавливается на уровне средней высоты подъема крюка в данном приложении. Если кран работает в широком диапазоне высот подъема, алгоритм противодействия раскачиванию будет менее эффективен на двух крайних значениях диапазона. Усовершенствованные системы могут получать непрерывный ввод длины троса от энкодера положения подъема и пересчитывать период колебаний маятника в реальном времени при изменении высоты подъема крюка. Это обеспечивает стабильную работу противодействия раскачиванию во всем диапазоне высоты подъема и рекомендуется для кранов, высота подъема крюка которых изменяется более чем на 3-4 метра во время нормальной работы.
Вопрос 4: Как системы противодействия раскачиванию мостовых и козловых кранов взаимодействуют с системой радиоуправления?
Алгоритмы противодействия раскачиванию обрабатывают команду движения тележки от оператора (с пульта или радиоуправления), прежде чем передать ее приводу. Оператор задает команду движения тележки обычным способом, а алгоритм противодействия раскачиванию автоматически формирует профиль ускорения. Оператору не нужно намеренно контролировать противодействие раскачиванию, поскольку эта функция работает автоматически. Большинство операторов замечают, что кран ведет себя немного иначе при использовании противодействия раскачиванию, поскольку ускорение не является простой линейной зависимостью, но они быстро адаптируются. Операторам, переходящим с ручных методов противодействия раскачиванию (намеренные контр-движения), рекомендуется обучение новому поведению системы.
В5: Является ли функция предотвращения раскачивания крана тем же самым, что и функция предотвращения столкновений? Как взаимодействуют эти две системы крана?
Системы предотвращения раскачивания и предотвращения столкновений — это отдельные системы, предназначенные для предотвращения различных опасностей. Система предотвращения раскачивания контролирует раскачивание груза относительно тележки, удерживая груз в пределах вертикального положения во время и после движения крана. Системы предотвращения столкновений используют бесконтактные датчики, лазерные дальномеры или RFID-метки для обнаружения находящихся рядом кранов, стационарных конструкций или персонала и ограничения перемещения для предотвращения контакта. Обе системы работают независимо, но дополняют друг друга: система предотвращения раскачивания гарантирует, что груз находится в пределах ожидаемой зоны падения, а система предотвращения столкновений гарантирует, что конструкция крана не соприкоснется с соседним оборудованием. Обе системы доступны в стандартной или дополнительной комплектации в конфигурациях приводных и управляющих систем кранов Haitai.
Соответствующие стандарты и справочные материалы
- ISO 4301-1:2016 – Краны: Классификация, общие положения (классы нагрузки и система динамических коэффициентов нагрузки)
- EN 13001-1:2015 – Безопасность кранов: общие принципы и требования (определения вариантов нагрузок)
- IEC 61800-5-2:2016 – Системы с регулируемой скоростью вращения: требования безопасности (функции безопасности и управления, интегрированные в привод)
- Руководство по применению крана ABB ACS880 DriveAP — Конфигурация и характеристики системы предотвращения раскачивания (2022)
- Руководство по функциональным возможностям крана Siemens SINAMICS S120 — Формирование входного сигнала и управление с обратной связью (2023)
Данная статья является частью библиотеки технических ресурсов компании Haitai Crane. Рекомендации по техническим характеристикам систем предотвращения раскачивания кранов можно найти здесь:, Свяжитесь с командой инженеров-электриков компании Haitai Crane. В рамках всех проектных предложений компании Haitai Crane бесплатно предоставляется подбор частотно-регулируемого привода (VFD) с учетом специфики применения и настройка системы подавления колебаний.